HACMan-AFF
ML for Robotics
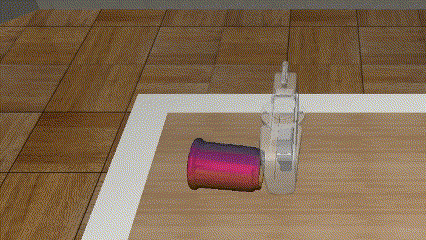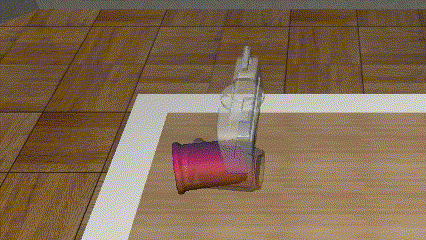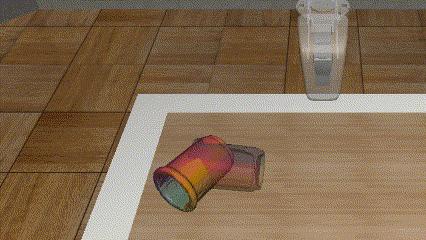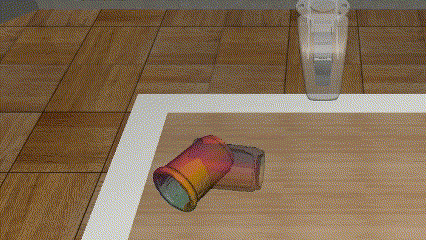
- Trained 3 non-prehensile manipulation skills
- Evaluated object affordances using trained models
- Worked off of existing point-cloud based actor-critic model (HACMan)
- Wrote a research paper detailing results
Tools: Python, PyTorch, MuJoCo