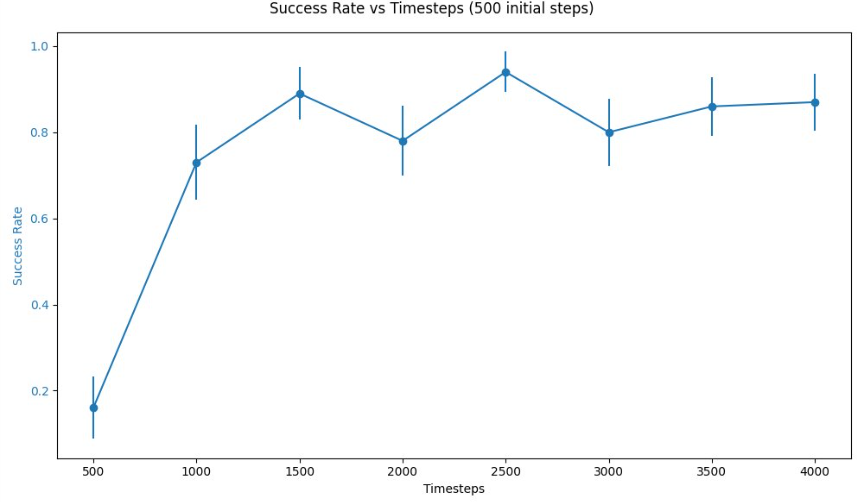
Trained HACMan as a baseline for a motion planning paper Integrated HACMan framework into a Genesis environment Adjusted HACMan to work with planar manipulation Tools: Python, Genesis